Signature App
Palettierzelle in 3D
Du planst eine Palettierzelle für Dosen, Kisten oder Pakete: Kinematik, Greifer, Packmuster und Puffer wählst du selbst, Taktzeit, Kapazität, Grundfläche und Machbarkeit rechnet die App live mit.
Technische Logistik · Prodekan Lehre · Fakultät NXT · Hochschule Reutlingen
Expeditionsfilm
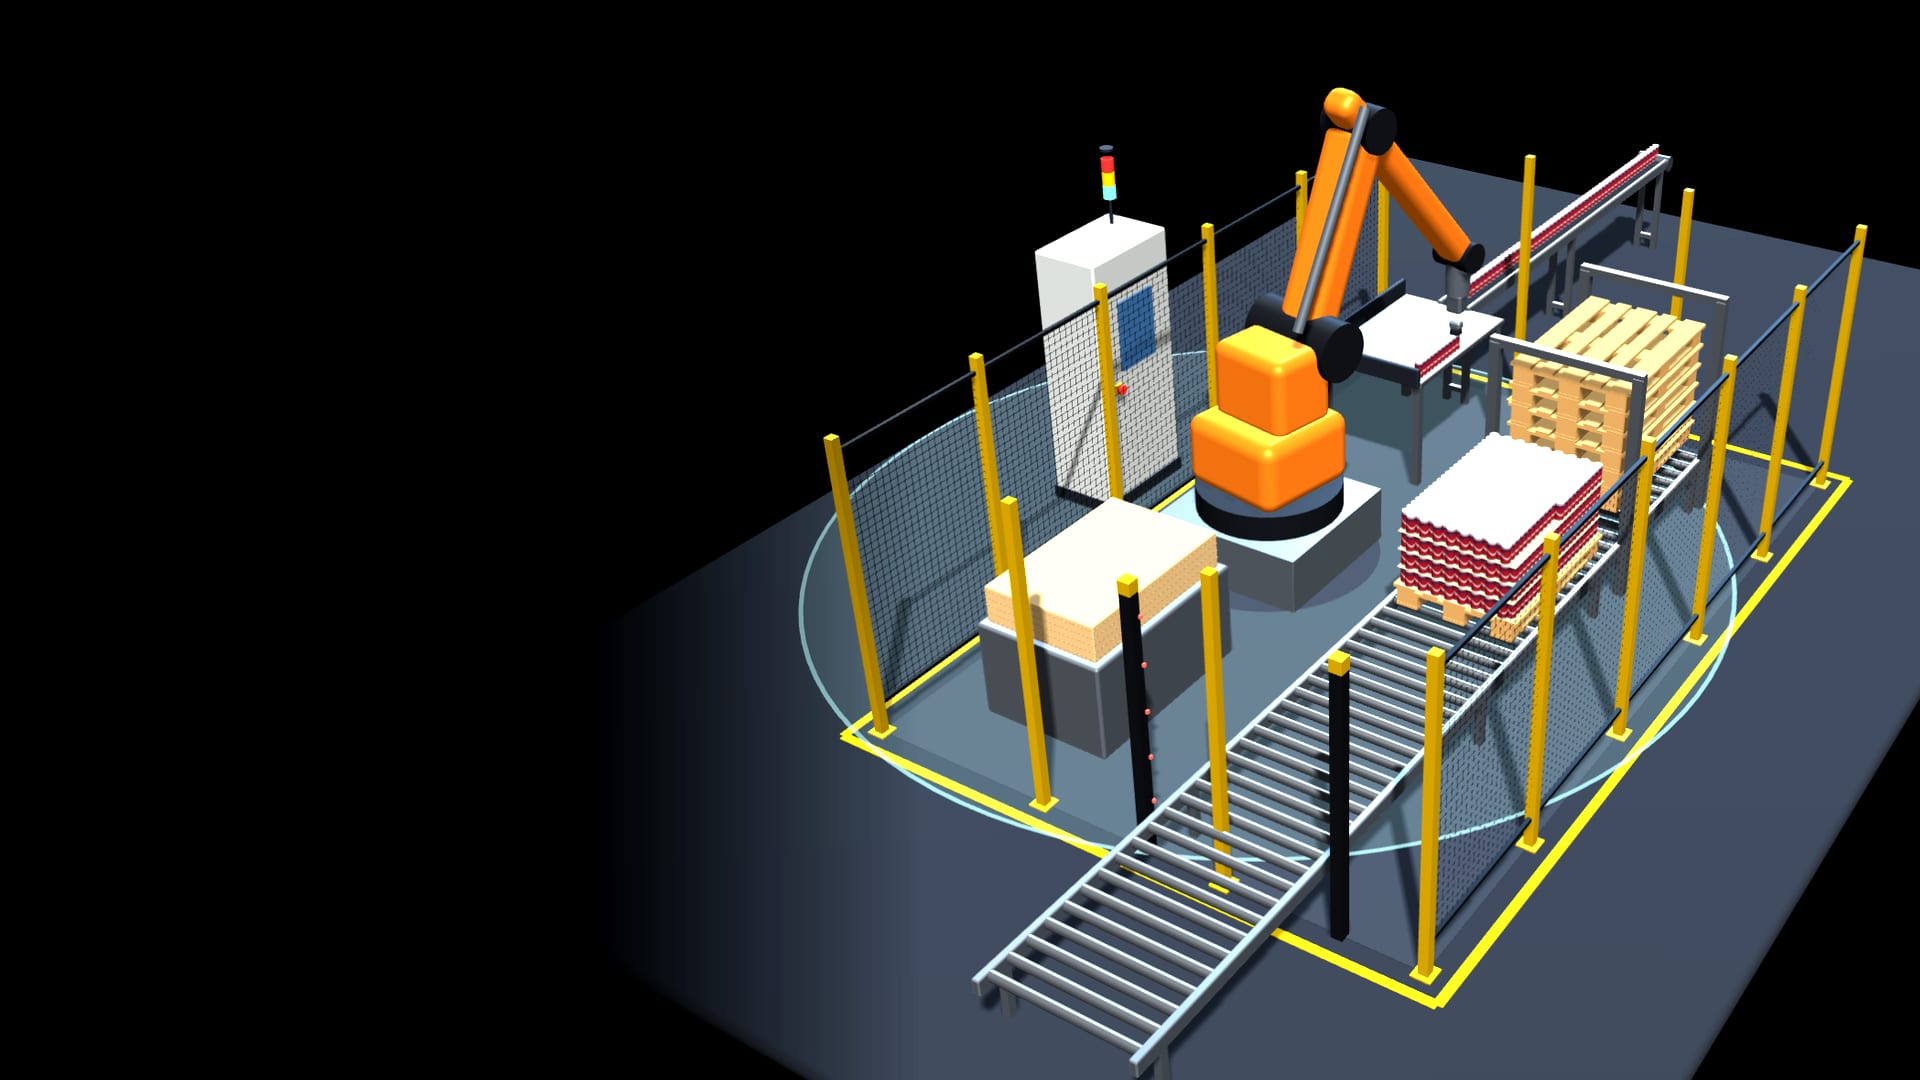
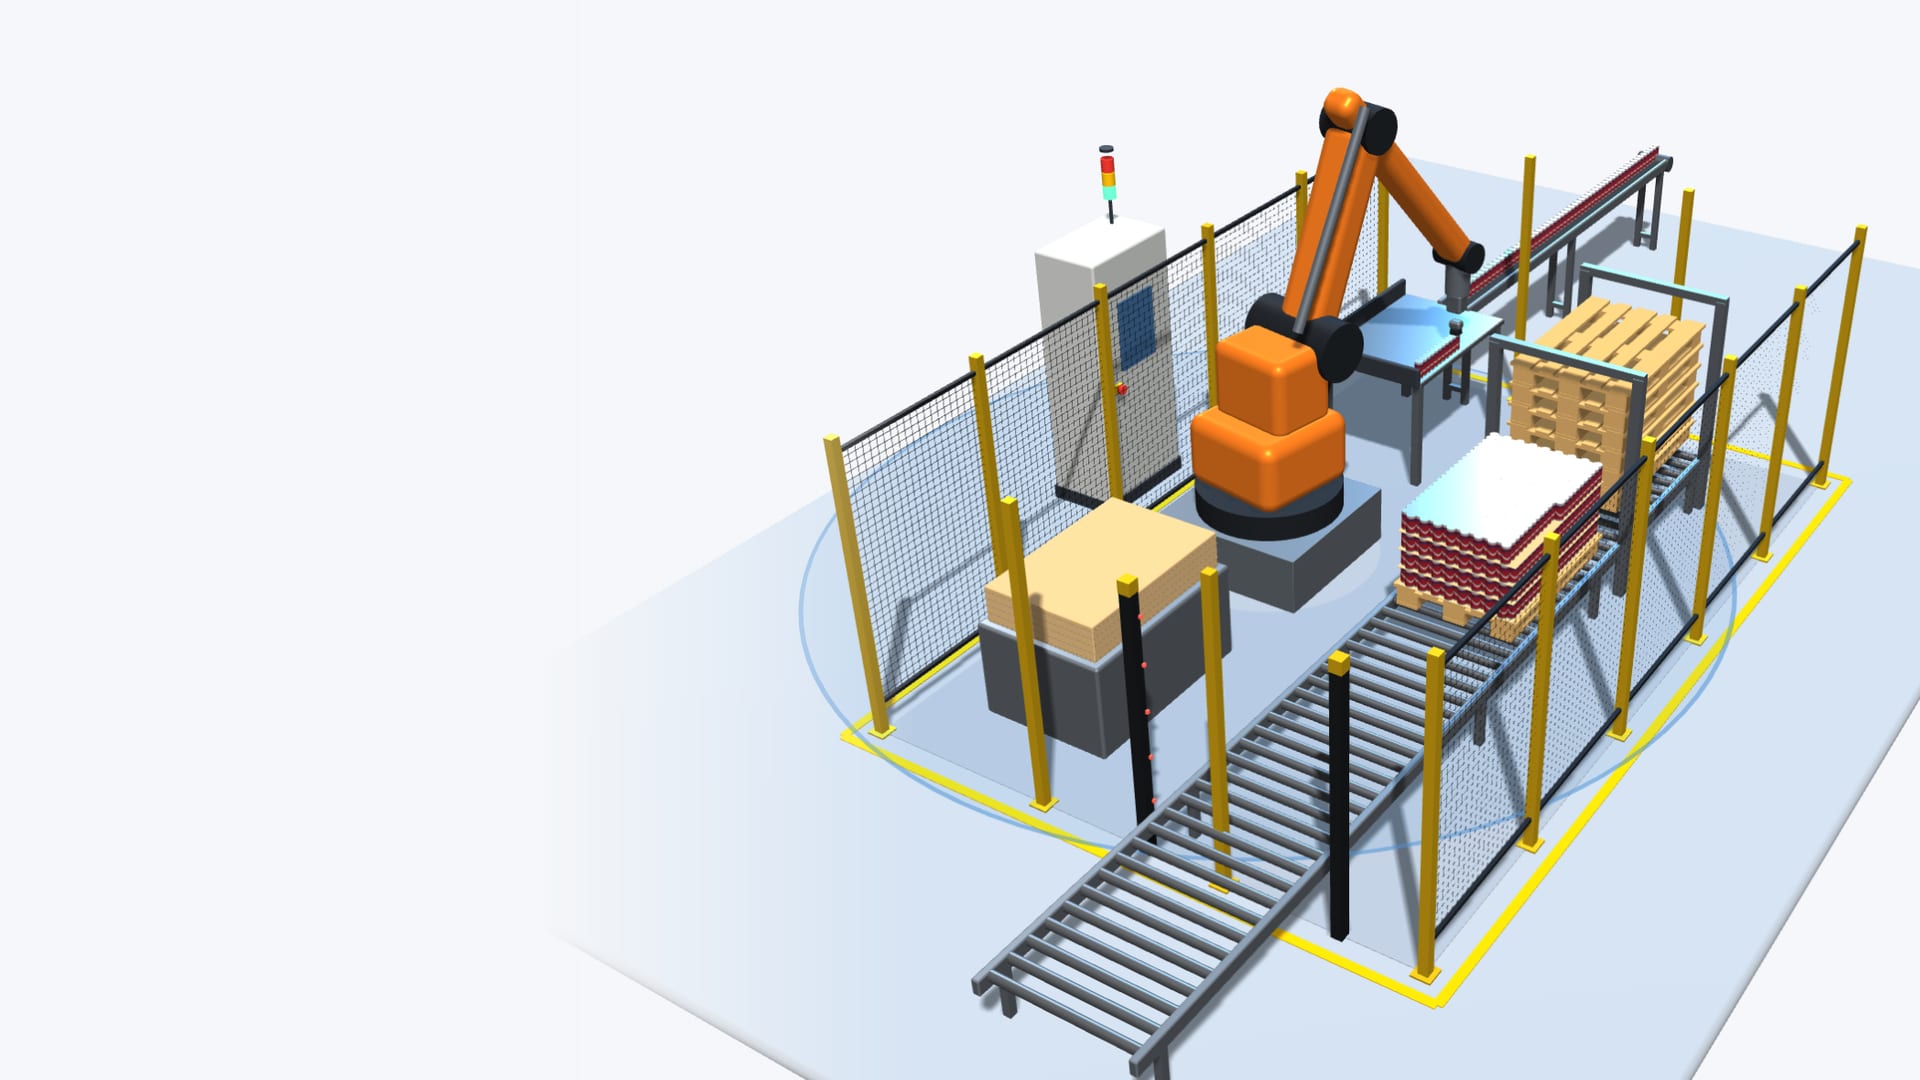
Wie schafft der Roboter das Soll?
Ein geführter Film über der laufenden App. Du wählst, ob er für Kinder, für Laien oder für Fachleute erklärt, und kannst jederzeit anhalten, selbst eingreifen und Fragen stellen.
Die App
So geht’s
- Tippe auf den leuchtenden Vorschlag: Die App nimmt den nächsten sinnvollen Schritt, zum Beispiel einen anderen Greifer, und rechnet die Kapazität neu.
- Oder wähl unter „Zelle“ selbst Fallstudie, Roboter, Greifer und Palettenplätze und sieh, ob die Zelle das Soll schafft.
- Dreh und zoome die Zelle direkt im Bild.

Im Vollbild sitzt der KI-Tutor neben der App und führt sie vor — er stellt die Regler, zeigt auf die Stelle und erklärt dazu.
Du planst eine Palettierzelle für Dosen, Kisten oder Pakete: Kinematik, Greifer, Packmuster und Puffer wählst du selbst, Taktzeit, Kapazität, Grundfläche und Machbarkeit rechnet die App live mit.
Der Hintergrund
Worum es fachlich geht
Am Ende einer Produktionslinie müssen Waren auf die Palette, schnell, stabil und auf möglichst wenig Fläche. Eine Palettierzelle besteht aus Zuförderung, Roboter, Greifer, Palettenplatz und Abförderung, und jede Entscheidung hängt an den anderen. Ein Lagengreifer schafft 374 Dosen in einem Pick, braucht aber einen Lagenbildetisch. Ein SCARA schwenkt schnell, reicht aber nur 1,2 m weit und hebt 0,4 m, also muss die Palette auf einen Hubtisch.
Die App kennt die drei Fälle der Fallstudie. Fall 1: 5.000 Dosen je Palette in 36 Minuten, also 8.333 Dosen pro Stunde, in 14 Lagen mit Zwischenlage auf 1,79 m. Fall 2: 120 Kisten je Palette, eine alle zwei Minuten. Fall 3: 600 Pakete pro Stunde, 5 bis 20 kg schwer, in zufälliger Reihenfolge. Hier sollen die schweren unten liegen, und das gelingt nur mit einem Sequenzierpuffer, der Fläche kostet.
Du wählst Kinematik (4-Achser, 6-Achser, Portal, SCARA), Greifer, Packmuster und einen oder zwei Palettenplätze. Die App rechnet die Taktzeit je Pick aus Hub, Schwenkwinkel und Achsgeschwindigkeit, daraus die Kapazität, und stellt sie der Soll-Leistung gegenüber. So siehst du, ob die Zelle das Soll schafft, wie weit der Roboter ausgelastet ist und ob der Förderer zum Engpass wird.
Im Einsatz
So setzt Prof. Dr. Wolfgang Echelmeyer die App ein
Die Palettierzelle ist die Fallstudie seiner Vorlesung „Technische Logistik“ im Master Operations Management. Im Wintersemester 2026/27 entwerfen die Studierenden in Gruppen eine Palettierzelle für Dosen, Kisten oder Pakete. Sie stellen die Konzepte in einer Zwischen- und einer Abschlusspräsentation vor und begutachten gegenseitig ihre Konzepte.
Die App begleitet das Projekt im heyprof-Kurs zur Vorlesung, von der Projektaufgabe über die Konzeptarbeit bis zur Robotik in der Logistik. Mit ihr können die Gruppen ihre Annahmen durchspielen, bevor sie sich festlegen. Auch im englischsprachigen Bachelorkurs „Advanced Logistics Technology“ dient sie als Beispiel einer automatisierten Zelle.
Das Modell
Was die App von Prof. Dr. Wolfgang Echelmeyer übernimmt
- Die Fallstudie seiner Mastervorlesung Technische Logistik: Studierende konzipieren eine Palettierzelle für Dosen, Kisten oder Pakete.
- Der Aufbau der Zelle aus seinen Foliensätzen: Zuförderung, Roboter, Greifer, Europalette, Abförderung, Doppelplatz und Sequenzierpuffer.
- Die Bewertung gegen das Soll der Fallstudie: Taktzeit, Kapazität, Palettenwechsel und Grundfläche.
Die Person
Prof. Dr. Wolfgang Echelmeyer
Technische Logistik · Prodekan Lehre · Fakultät NXT · Hochschule Reutlingen
Wolfgang Echelmeyer lehrt an der Fakultät NXT Nachhaltigkeit und Technologie der Hochschule Reutlingen Technische Logistik und Materialflussgestaltung. Er ist dort Prodekan Lehre und Studiendekan der Fakultät sowie der Bachelorstudiengänge Wirtschaftsingenieurwesen und Production Management.
Er hat das EU-Projekt RobLog koordiniert, in dem Roboter Schiffscontainer selbstständig entladen, auch schwere Säcke bis 70 kg. Seine Lehrprojekte führen Studierende in echte Unternehmen, etwa zur Planung von Routenzügen bei STIHL.
Das Zitat
„Mega: Komplexe technische Inhalte werden verstehbar, durch dynamische Visualisierungen. Der Nutzen für die Studierenden ist der Wahnsinn.“
Prof. Dr. Wolfgang Echelmeyer
Technische Logistik · Prodekan Lehre · Fakultät NXT · Hochschule Reutlingen
Mehr dazu
Mehr über Prof. Dr. Wolfgang Echelmeyer
Dein Modell. Als App mit deiner Signatur.
Du lehrst etwas, das sich bewegt, rechnet oder verzweigt? Schick uns deine Folien, Übungen oder Demo. Wir bauen daraus eine App, du nimmst sie fachlich ab und signierst sie.